

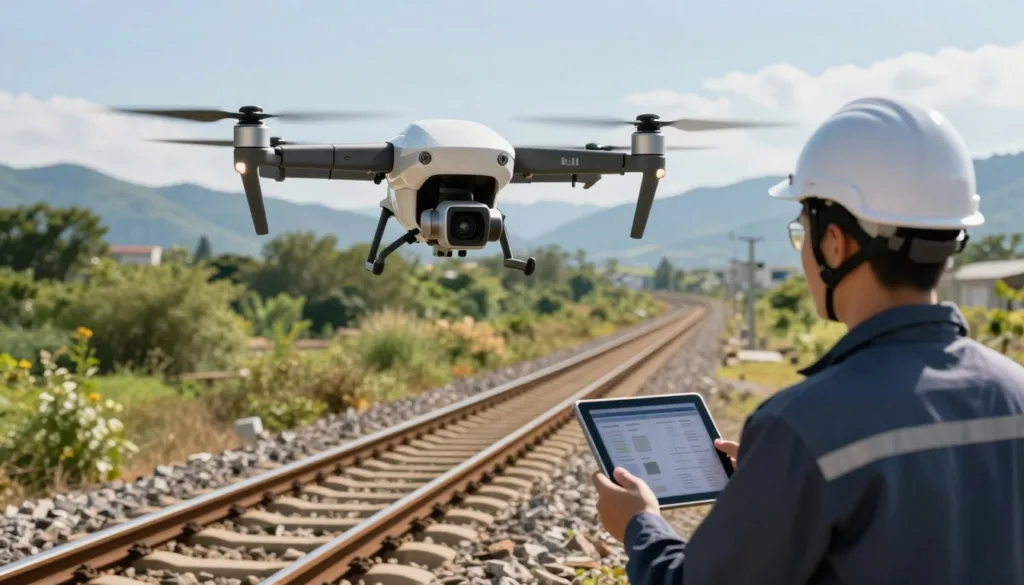
铁路线路长、设备多,人工巡检常受天气、地形和作业窗口限制。铁路无人机巡检能够减少人员进入风险区域,并提升线路、桥梁和接触网等设施的检查覆盖率。
铁路巡检仿真可在虚拟环境中还原线路结构、设备状态与突发情况。工作人员无需直接进入现场,就能反复练习航线规划、设备观察和应急操作,从而提高铁路安全管理水平。
北京交通大学学报2025年第49卷第5期刊载的综述指出,自主无人机智能巡检正向体系化和智能化发展。该文由秦勇、孟凡腾、张紫城等学者共同完成,刊载页码为145至175,DOI为10.11860/j.issn.1673-0291.20250126。
早期研究也为系统设计提供了参考。2019年《铁路计算机应用》刊载王泉东、伍道乐、杨岳、罗意平和魏晓斌的研究,提出结合无人机、实时动态测量仪、云台和相机搭建铁路巡检平台,并使用三次样条插值法规划飞行路径。
在此基础上,智能巡检软件可将场景建模、任务设置、数据采集和结果评估整合起来。配合飞行训练系统,巡检人员能在安全环境中积累经验,为后续的智能识别和现场作业打下基础。
核心要点
- 铁路无人机巡检可减少高风险人工作业。
- 铁路巡检仿真支持多种线路和设备场景训练。
- 智能巡检软件能够连接任务规划、数据采集与分析。
- 飞行训练系统有助于提升航线操作和应急处置能力。
- 仿真训练可为铁路安全管理提供更稳定的技术支持。
无人机铁路巡检仿真软件是什么
无人机铁路巡检仿真软件,是用于培训、测试和评估无人机巡检任务的数字化工具。它把线路、桥梁、接触网、悬崖、障碍物及地质灾害区域,构建成可反复运行的虚拟铁路场景。
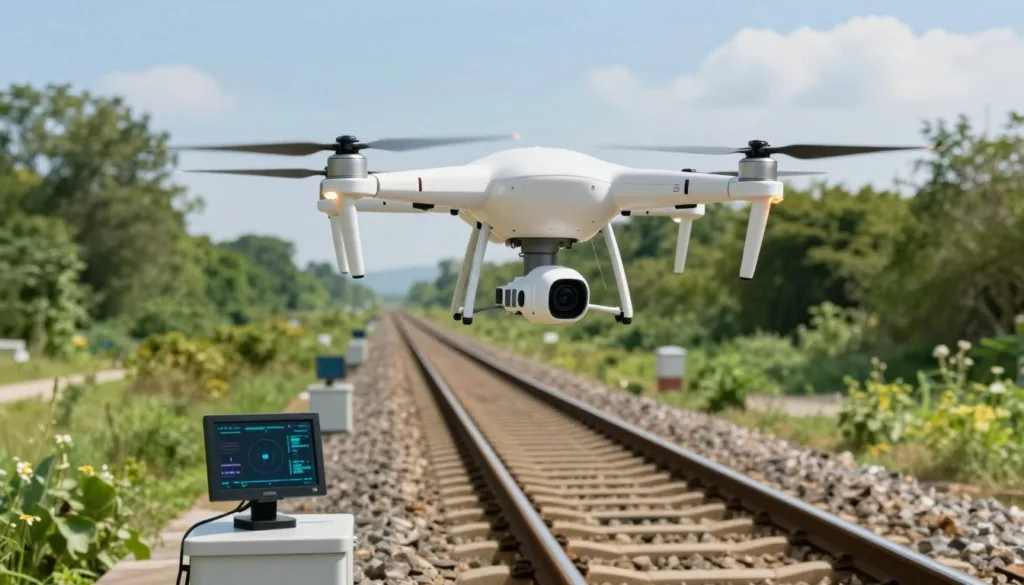
系统依托铁路数字孪生技术,还原真实铁路环境与设备状态。操作人员可以在安全条件下进行飞行任务规划,练习航线设置、自动巡航、实时定位和影像采集。
巡检流程仿真覆盖任务下达、设备检查、异常识别、数据记录和应急处置。训练过程能保存飞行轨迹、采集画面与操作结果,便于复盘飞行风险和评估岗位技能。
王泉东等人的研究表明,铁路巡检平台可结合无人机、RTK测量仪、云台与相机。RTK天空端、地面端和GPS信息协同工作,可为无人机提供厘米级三维定位支持。
这类软件还能与云边协同、多模态分析及智能体技术衔接,让仿真训练更贴近实际巡检业务。
铁路人工巡检面临的效率与安全管理难题
王泉东等人在2019年的研究指出,铁路线路巡检长期依靠工作人员完成。线路跨度大,巡查距离长,人工记录和复核都需要较多时间,铁路巡检效率容易受到影响。
部分线路穿过地质灾害区域、悬崖和桥梁等地段。人员到达这些位置并不容易,强行进入还会增加铁路作业风险。面对山体滑坡、暴雨、大风等情况,恶劣环境巡检更需要谨慎安排。
铁路人工巡检通常要配合运营计划开展。巡检人员需要避开列车运行时段,并在有限时间内完成线路、设备和周边环境检查。任务密集时,疲劳、视线受限和信息遗漏都可能影响安全生产管理。
无人机能够快速进入狭窄、陡峭或人员难以抵达的区域,减少对地形条件的依赖。飞行作业可根据线路安排执行,降低对铁路正常运营的干扰,为提升铁路巡检效率提供新的方式。
杭州地铁保护综合智能管理系统已覆盖全线网12条线路和516公里,接入公共摄像头1100路、自建摄像头594个,并部署工业无人机11套。系统累计实现人工智能识别报警超过1.8万条,电子围栏侵入报警327条,隐患闭环处理739项,为安全生产管理提供了数据支持。
真实场景建模如何还原铁路巡检环境
真实铁路环境建模,先要采集线路坐标、经纬度、海拔和轨距。模型还应记录桥梁、坡度、特殊地形及障碍物高度。完整数据能让铁路场景建模更贴近实际巡检任务。
以广州货运段凝霞基地为例,实验线路长约1公里,轨距为1435毫米。现场最高障碍物是8米高的接触网中心柱。通过接触网建模,系统可以还原杆塔、线路和周边空间关系。
场景中还可放置岩石、纸箱、行人和泡沫塑料,用于模拟线路异常情况。这类障碍物仿真能测试无人机的识别、避让和悬停能力,提升训练环境的真实感。
当铁路线路坡度低于3‰时,线路所在平面可视为水平面。系统可结合RTK地面端测得的地面海拔,以及现场障碍物高度,计算无人机的安全飞行海拔。
铁路三维建模还能接入BIM构件数据。2025年交通基础设施BIM设计智能助手案例覆盖2327类细粒度构件,构件识别与核验准确率超过90%。这为数字孪生铁路中的场景管理和模型核验提供了数据基础。
无人机飞行路径规划与自动巡航训练
沿铁路执行巡检任务前,需要建立清晰的无人机航线规划。航线应贴合线路走向,控制飞行高度和横向偏差,减少桥梁、接触网及周边设施带来的风险。仿真软件可先在虚拟环境中检查航点,再开展自动巡航训练。
铁路航迹规划可采用RTK定位获取线路坐标点。王泉东等人的研究以RTK定位数据为基础,将经度、纬度和海拔分别建立路径模型,让无人机沿铁路方向平稳飞行。
模型使用三次样条插值连接各个坐标点。三次样条曲线在连接处保持平滑,每个小区间的曲线次数不超过三次。铁路弯道半径通常较大,曲率变化较缓,这种方法能较好地表达线路形态。
训练时,可先手动操控无人机记录5个坐标点,再将数据制作成KML文件,导入DJI GS Pro软件。未经处理的坐标会形成折线路径,航迹与铁路的贴合度较低。
经过MATLAB三次样条插值处理后,航线转为连续曲线。测试飞行高度设为64米,铁路上方左右偏差控制在正负3米。操作人员可在仿真环境中反复调整航点,熟悉自动巡航训练的起飞、跟随和返航流程。
巡检载荷与多源数据采集能力
巡检任务需要匹配合适的无人机巡检载荷。2019年铁路巡检平台采用Matrice 600 Pro无人机,最大负载为6千克,水平飞行速度可达65千米每小时,能够满足铁路沿线的持续作业需求。
定位设备使用D-RTK测量仪,定位精度达到正负0.1厘米,测速精度为0.03米每秒。工作人员可借助准确的位置数据,记录设备坐标,标记缺陷点,并为后续复核提供依据。
影像采集部分由Ronin-MX云台相机系统完成。云台负载重量为4.5千克,角度抖动量控制在正负0.02度,可固定相机并保持画面稳定。Canon 5D Mark III相机支持1920乘1080分辨率和每秒30帧的视频采集。
俯视视角能覆盖钢轨、接触网和沿线设施。铁路视频采集形成连续画面后,巡检人员可查看设备状态,定位异常位置,并为故障诊断保留清晰资料。
2025年交通智能应用案例中,多模态系统引入高清可见光和热红外影像,结合路侧设备与无人机数据,形成多源感知数据。不同传感器之间相互补充,支持事件识别和风险研判。
铁路设备缺陷识别与智能分析训练
仿真软件可设置岩石、纸箱、行人和泡沫塑料等实验目标,模拟铁路沿线的异常干扰。学员需要调整飞行高度、拍摄角度和识别阈值,完成铁路缺陷识别训练。
训练内容可延伸至裂缝、坑槽、边坡滑坡、施工机械和违规作业。系统会记录目标位置、类型与处置时间,帮助学员熟悉轨道病害检测的操作流程。
在图像分析环节,人工智能图像识别可处理高清可见光影像和热红外影像。吉林省高速公路集团有限公司建设的陆空协同巡查巡检图像识别研判智能体,已用于裂缝、坑槽、桥梁裂缝和边坡滑坡识别。
仿真任务可加入精准定位、严重程度研判、报告生成和工单推送环节。学员能在同一界面查看图像、热源和地理位置,训练多模态分析能力。
中车重庆智慧轨道交通技术有限公司等单位,将振动、温度、电流、声纹与外观图像结合,用于轴箱轴承、齿轮箱等部件的状态判断。系统可模拟不同故障等级,让学员练习铁路故障诊断与定位。
训练平台支持误报、漏报和重复告警复盘。学员可对照现场图像与设备数据,修正识别结果,提升复杂场景下的判断速度与记录质量。
复杂环境下的无人机巡检仿真任务
铁路线路常穿过山区、桥梁和陡峭边坡。无人机训练不能只模拟晴天飞行,还要加入低能见度、狭窄通道、强风和通信波动等条件。这样才能贴近复杂环境巡检的实际要求。
仿真任务可覆盖桥梁巡检、悬崖巡检和地质灾害巡检。王泉东等人的研究提出,无人机平台适合服务地质灾害发生处、桥梁与悬崖等特殊铁路区域。训练中,操作人员需要调整航线、高度和拍摄角度,保持机体与结构物的安全距离。
山区铁路巡检还应设置接触网附近作业和线路障碍物识别任务。相关实验线路设置了最高8米的障碍物,并用岩石、纸箱、行人和泡沫塑料模拟异常目标。学员需识别目标类型,选择绕行、悬停或返航等操作。
仿真系统可参考河南省中工设计研究院集团股份有限公司等单位建设的空天地协同道路智能感知与主动防控系统。该系统已在多个省份应用于超过2500公里高速公路,事件平均发现响应时间从30分钟缩短至3分钟,并用于预警边坡滑塌风险。
吉林省高速集团的相关系统覆盖多条山区路段,累计完成2138次自动化巡检。铁路仿真训练可借鉴这类任务设计,加入告警确认、数据回传和多部门协同流程,让操作人员熟悉不同环境下的巡检节奏。
故障应急处置与安全风险管理训练
仿真系统可设置飞行偏差、通信异常、障碍物接近、突发缺陷、恶劣地形和任务中断等条件。学员需完成告警确认、风险判断、航线调整和安全返航,形成完整的无人机应急演练流程。
在铁路巡检任务中,系统会记录告警时间、操作决策、处置动作和复盘结果。王泉东等人的路径模型以RTK实时大地坐标为依据,对比预设路径差值,及时修正飞行偏差。相关实验将铁路上方左右偏差控制在正负3米内。
故障处置训练还应覆盖复杂空域。魏潇龙提出基于改进蚁群算法的路径规划方法,并使用卡尔曼滤波修正ADS-B信息。系统可提前识别潜在冲突,帮助学员掌握飞行冲突规避方法,降低铁路安全风险。
杭州地铁保护综合智能管理系统采用虚拟电子围栏、无人机自动巡航和高精度定位。系统能够识别施工机械与违规作业,提供实时预警,并展示巡查轨迹。隐患处理状态可持续跟踪,便于落实隐患闭环管理。
该系统已闭环处理隐患739项,记录巡查人员轨迹5.2万条。江苏交控数字交通研究院有限公司等单位建设的高速公路运行与养护安全人工智能体平台,将突发事件检测时间缩短至3分钟以内,路面病害识别准确率提升至95%以上,人力巡检工作量减少约40%。
通过多轮模拟,学员能熟悉不同等级的铁路安全风险,明确停飞、避让、上报和复核标准。训练记录可用于岗位考核,也能为后续隐患闭环管理提供清晰依据。
仿真软件如何提升铁路巡检人员技能
仿真软件让学员在不进入真实线路的情况下,反复练习航线导入、自动巡航、载荷操作和异常识别。训练过程不消耗实际飞行资源,也能降低初学阶段的安全压力。
铁路巡检培训可按任务拆分难度,从基础操控逐步过渡到风险判断和应急处置。系统记录每次操作轨迹,帮助教员了解学员的薄弱环节。
在无人机驾驶训练中,王泉东等人先手动操控巡检平台,并用RTK记录5个坐标点。随后通过MATLAB生成三次样条曲线,制作KML文件,再导入DJI GSPRO测试自动飞行路径。
这类流程能模拟真实航线规划。学员可检查路径是否贴合铁路线路,确认视频采集范围和画面清晰度,再调整飞行参数。
任务考核系统可将航线导入、飞行控制、设备观察和异常处理设为独立项目。系统按操作规范、反应时间和任务完成度生成记录,减少单靠印象评分带来的偏差。
训练结束后,学员可查看飞行轨迹、错误位置和操作时间,开展技能复盘。教员能针对偏航、漏检或载荷使用不当等问题,安排短时重复训练。
山东快鸭信息科技有限公司建设的智能驾驶员培训智能体,融合北斗厘米级定位和多源数据。系统会分析实操轨迹、驾驶行为及场景反馈,并识别错误原因,生成个性化教学方案。该思路已在全国超过500家驾校部署,适合借鉴到铁路无人机培训中。
安全操作培训应贯穿每个仿真任务。学员需要熟悉禁飞风险、通信异常、突发天气和设备失控等场景,在进入真实线路前形成稳定的操作习惯。
无人机铁路巡检仿真软件与智能巡检平台对接
无人机铁路巡检仿真软件接入智能巡检平台后,可把训练数据与现场任务统一管理。航线、坐标、海拔、视频、热红外影像和缺陷标签能够建立对应关系,便于人员查看每次巡检的完整过程。
在航线管理上,系统可支持KML航线导入。2019年的相关研究曾使用MATLAB建立路径模型,再通过DJI GS PRO读取生成的飞行路径,实现无人机控制。这样的流程适合用于仿真训练,也方便后续校验航点和飞行高度。
BIM数据对接能够补充桥梁、隧道、接触网和信号设备的空间信息。仿真软件据此生成更清晰的三维场景,让巡检人员在训练中准确定位设备,并把影像结果关联到具体构件。
面对铁路沿线的实时任务,云边协同可分担数据处理压力。无人机或边缘设备先完成视频筛选、目标识别和异常标记,再将关键结果上传平台,减少通信延迟,提升告警响应速度。
平台还可引入多智能体系统,让飞行规划、设备识别、风险判断和工单流转形成协作关系。结合数字孪生技术,管理人员能够模拟不同场景,观察任务变化,并根据实时反馈调整处置方案。
交通行业的相关实践已采用云边协同、多模态融合和智能体驱动架构。部分空天地协同系统融合无人机、路侧雷视感知与多模态模型,支持巡检任务推演。中远海运港口有限公司等单位的实践表明,智能体与数字孪生结合后,平台复盘结果与实际情况一致率可超过99%。
实际应用案例与效果评估方法
铁路巡检案例可从实验线路和实际运营两类场景展开。广州货运段凝霞基地的实验线路长1公里,轨距为1435毫米,最高障碍物高8米。测试目标包括岩石、纸箱、行人和泡沫塑料,用于检验无人机对不同目标的发现能力。
测试时,无人机飞行海拔设为64米,沿铁路左右偏差控制在正负3米内。采集视频能够覆盖铁路范围,画面清晰度满足识别要求。相关自动化巡检数据可用于检查航线偏差、目标定位和影像质量。
在高速公路巡查中,吉林省高速集团累计完成自动化巡检2138次,单条高速公路的巡查效率提升6倍以上,隐患漏检率低于3%。这类铁路巡检案例可为线路巡查频次、任务覆盖范围和风险点管理提供参考。
河南省中工设计研究院集团股份有限公司等单位的系统,将事件平均发现响应时间从30分钟缩短至3分钟。养护人力成本降低60%。江苏交控数字交通研究院有限公司等单位的平台,将突发事件检测时间压缩至3分钟以内,路面病害识别准确率超过95%,病害发现周期缩短至1至2周,人力巡检工作量减少约40%。
开展巡检效果评估时,可建立统一测试表。重点记录航线贴合度、定位偏差、影像清晰度、识别准确率和任务完成率。效率指标应包含单次任务时长、单位里程耗时、响应时间和人员操作错误率。
漏检率评估需要结合已知目标、重复飞行和人工复核结果。可按“未发现目标数÷目标总数”计算漏检率,并分环境、目标类型和飞行高度统计。这样形成的自动化巡检数据,更适合用于仿真训练与实际作业的横向比较。
结论
无人机铁路巡检仿真软件正在成为铁路智能运维的重要工具。它能把真实线路数据、无人机路径、云台相机和多源感知设备放入统一环境,帮助人员反复训练。通过三次样条插值法,系统还可生成贴合线路的平滑航线,提升无人机巡检升级的稳定性。
相关实验表明,在64米飞行高度、线路上方左右偏差正负3米的条件下,无人机仍能完成有效视频采集。广州货运段凝霞基地的验证,为线路巡检路径设计和采集精度评估提供了参考。北京交通大学学报2025年综述也指出,自主飞行、多源感知与智能分析是轨道交通无人机巡检的重要方向。
面向铁路安全数字化,仿真训练平台还可加入缺陷识别、应急处置和考核评价功能。结合人工智能图像识别、云边协同、多模态融合与数字孪生技术,铁路单位能够更早发现隐患,减少现场试错,并推动问题闭环处理。
总体来看,这类软件可为智慧铁路建设提供低风险、可复现、可量化的训练支撑。它既能提升巡检人员的操作能力,也有助于优化管理流程。随着自主飞行和智能分析持续发展,无人机铁路巡检将逐步走向更安全、更高效的应用阶段。